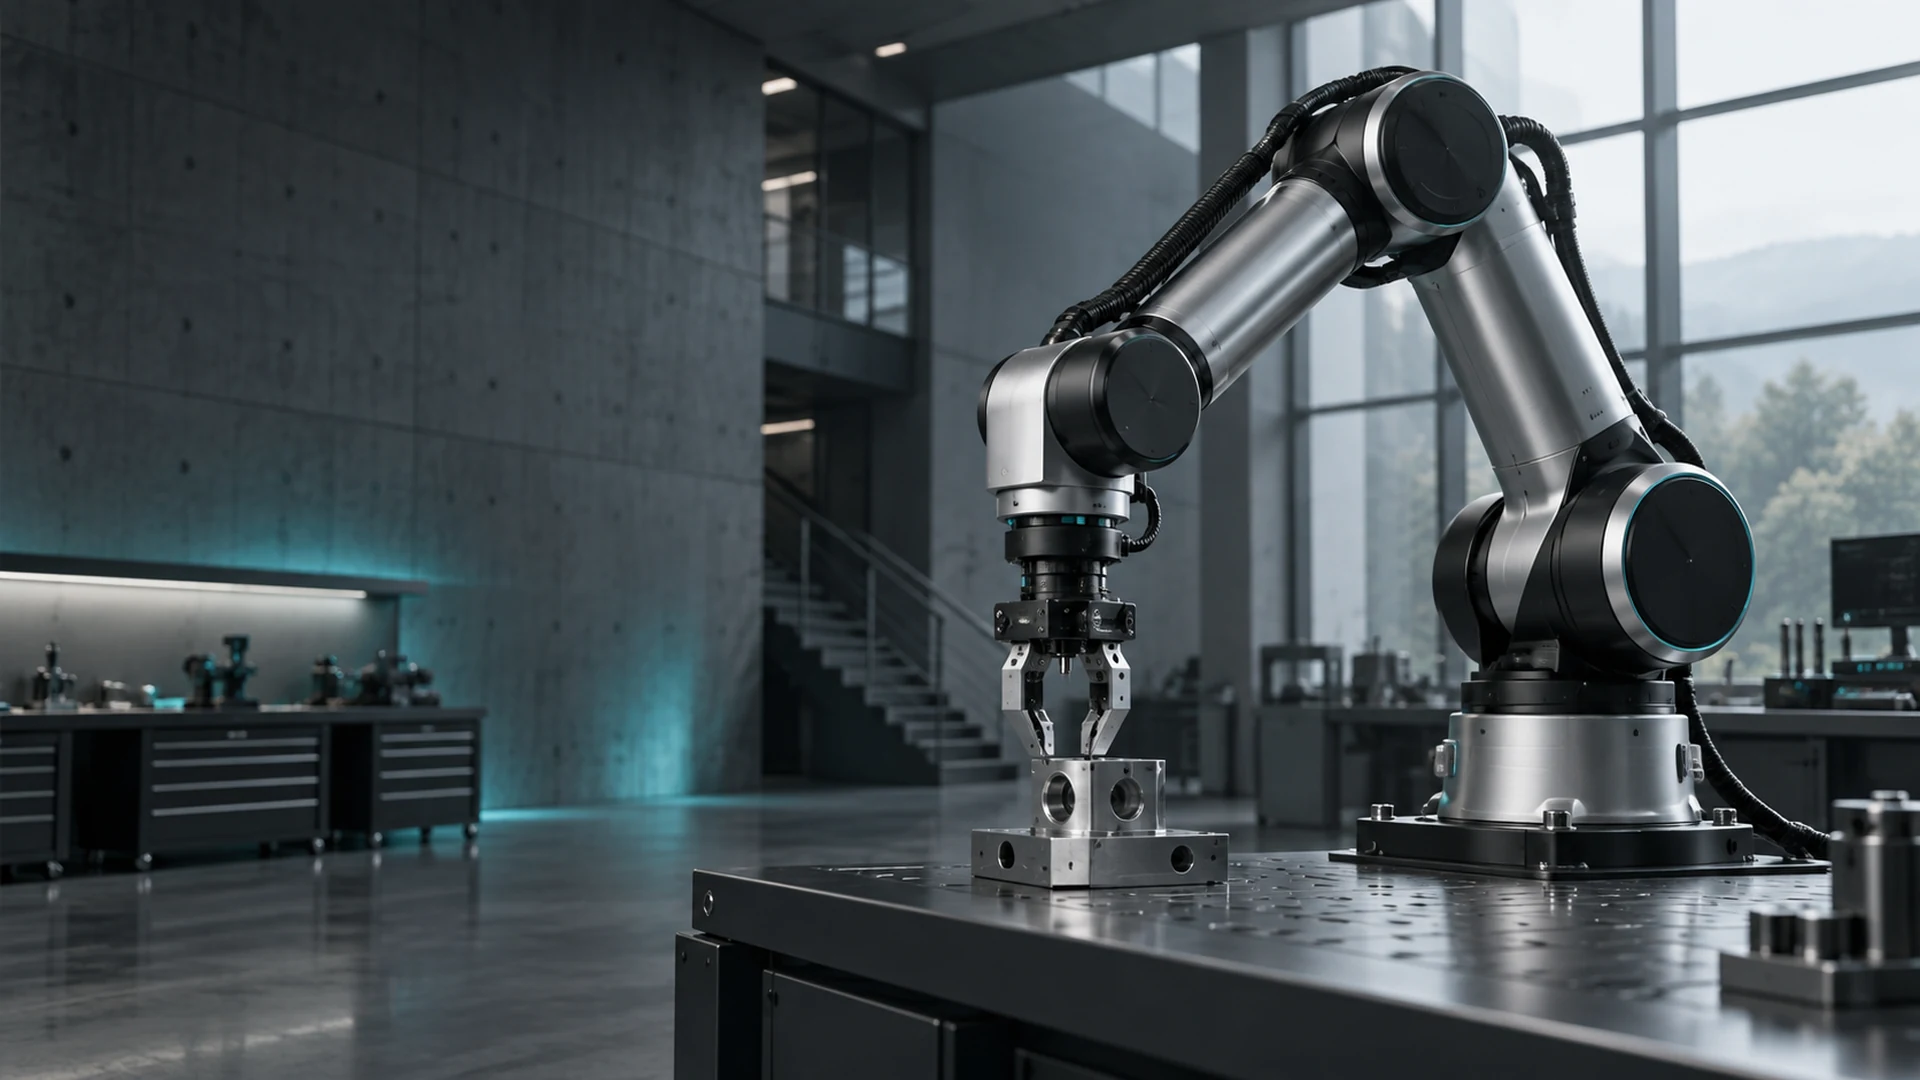
银黑工业机械臂与精密工件,机器人产品概念画面

INTELLIGENT WELDING

让感知,
融入每一道焊缝。

智能焊接协作机器人

向下探索

SEE. PLAN. WELD.

从看见接缝,
到探索更灵活的焊接。

面向工件差异与频繁换型的焊接需求,探索视觉感知与协作机器人作业的结合。围绕识别、定位、路径规划与焊后复检,让每一步都有依据。

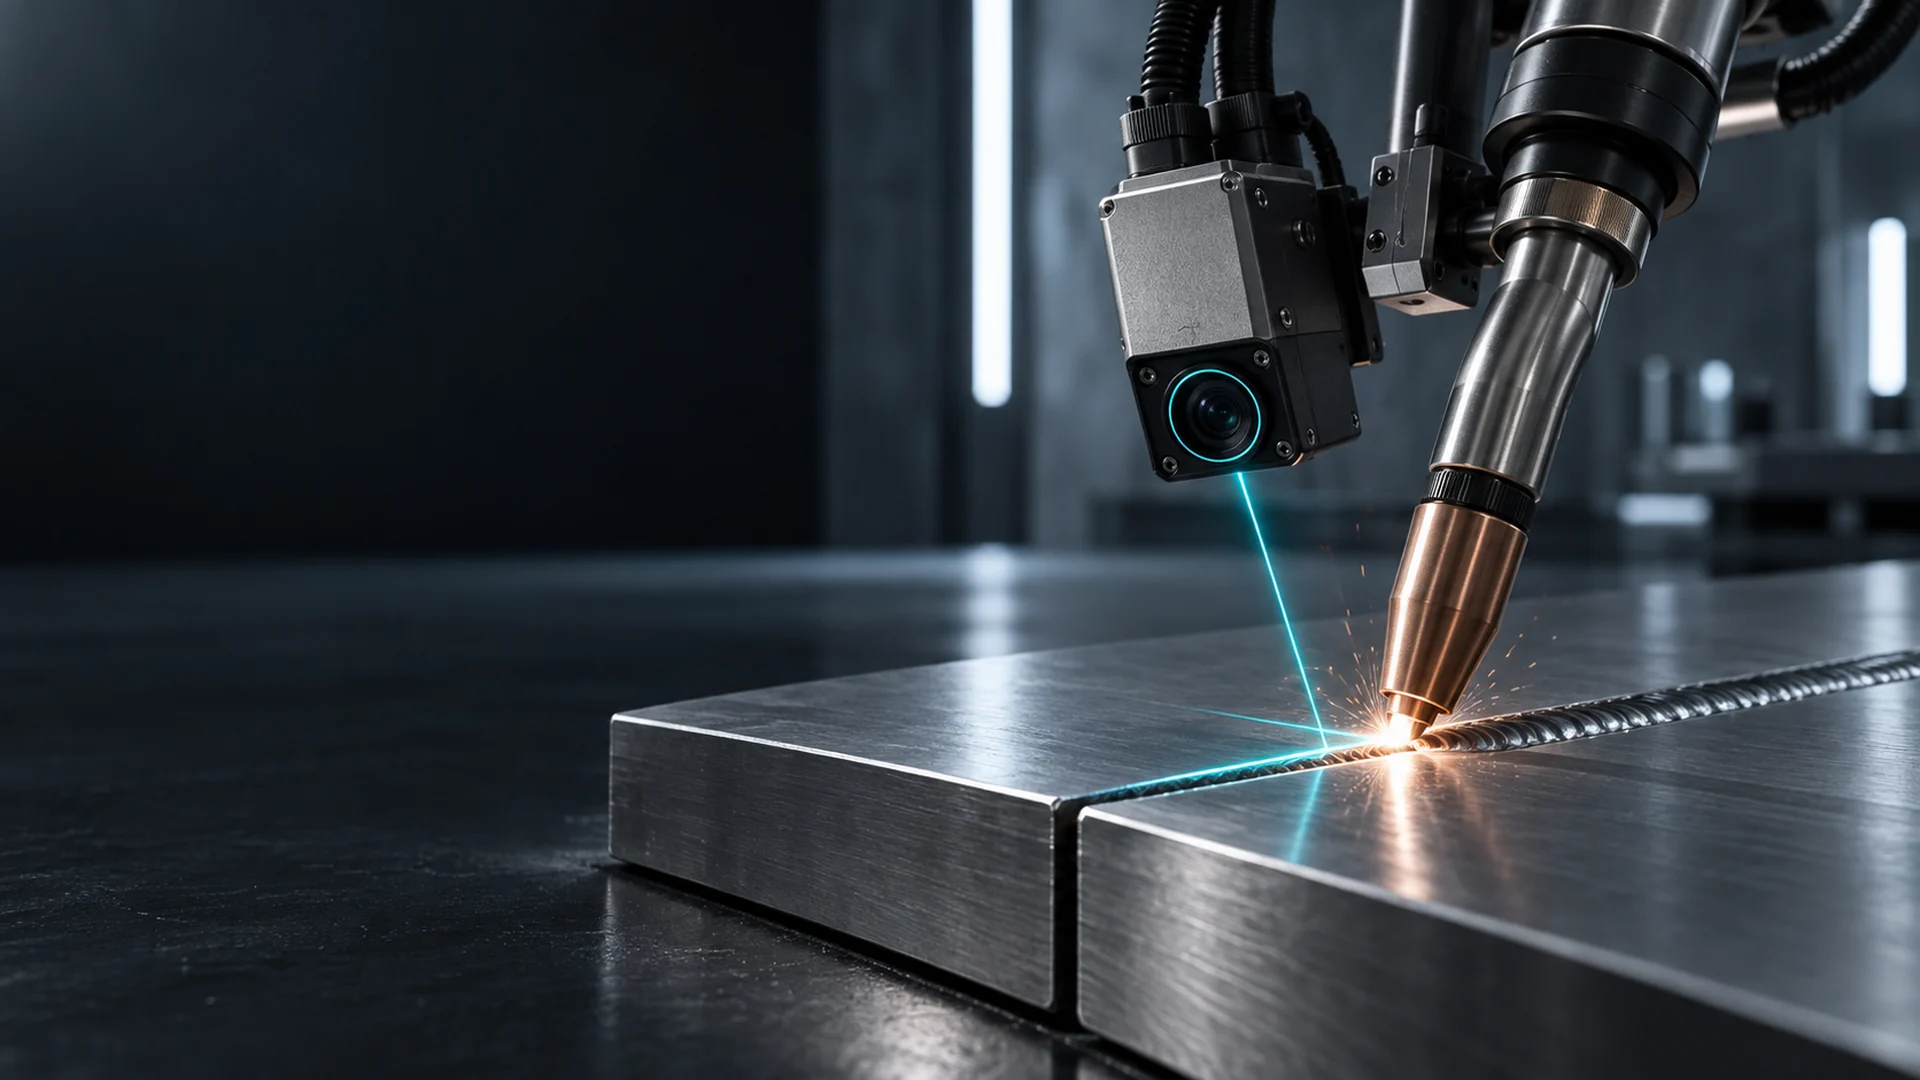
视觉定位相机、焊接末端与金属接缝

FROM PERCEPTION TO PROCESS

01

看见工件与接缝

从工件识别与视觉定位切入,探索把接缝位置转化为机器人可使用的作业信息。
02

连接路径与工艺

结合工件几何、焊接任务与现场约束,探索轨迹生成、参数配置和执行流程。

03

把复检纳入流程

关注焊后视觉复检、过程记录与人工复核,让作业反馈参与下一次工艺改进。

研发方向

智能焊接协作机器人属于研发探索方向。具体配置、工艺能力和协作方式需结合工件与现场条件验证。

BUILD WHAT’S NEXT

带着你的工件,和我们聊聊。

交流焊接需求

VISUAL NOTES

关于这些影像

首页各个主要版块使用三维运镜短片。内页采用 AI 生成的静态概念图,包括光学测量、机械臂、关节电机、研发空间、城市氛围和团队协作;这些画面不代表已交付产品、实际成员或已运营场地。

首页短片采用三维场景与连续相机轨迹渲染,先以八组机位展示机械臂,再以四组机位展示手持视觉检测仪外观方案。不同视角呈现产品的侧面、结构与光线变化。影片及页面中的 AI 机械手影像用于表达品牌愿景。

手持检测仪的三维影片和静态画面依据深昼产品规划中的外观方案制作,不代表已交付产品或实拍设备。当前研发验证基于固定台架与受控照明条件。DEEPDAY 标识来自公司提供的品牌资料。

三维素材来源与许可 ↗